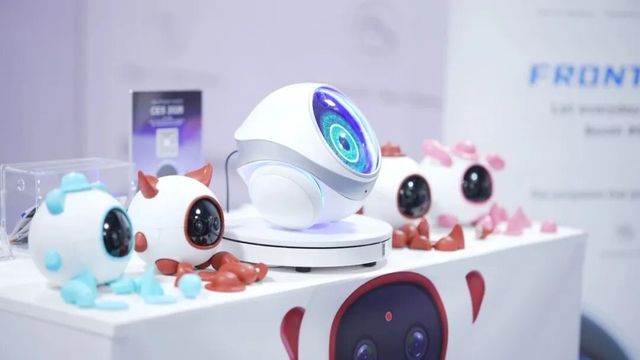
8月9日,Aura Pioneers开放硬件先行者大会现场,有几台Aura已经有了新的名字。
在此前一个月里,六支入围团队拿到Aura实机,开始带机开发。在真正拿到设备之前,其中一些开发者曾在网上看到Aura,就已经开始想象,希望它成为什么样子。
一个月后,这些想象开始在真机上运行。
子杰跳动把Aura带进桌游现场,在他们设计的游戏中,Aura担任DM,负责主持游戏,也会扮演不同的NPC。“我想外婆了”团队则把Aura与老人熟悉的小电视结合,让设备能够移动、寻找用户,并识别家庭照片。
六支团队基于同一套Aura本体,最终做出了通向不同场景的应用原型。当开发者开始为一台机器人重新命名、设计角色和建立世界观,他们也不再只是使用厂商预先设定的功能,而是在参与回答一个更基础的问题:一台机器人还可以成为什么?
“看到这些真实的案例落地,会觉得我们做的这件事,确实帮助大家把自己的想法变成了现实。”FrontierX创始人姜易卓说。
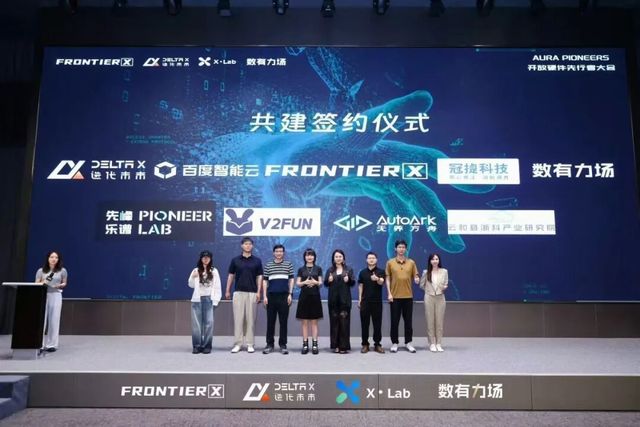
大会当天,FrontierX还发布了AuraOS,并公布了相应的合作体系。合作覆盖国内外云服务、空间与世界模型、语音模型、本体供应链,以及教育和展览等商业化场景。
▍从产品到平台,FrontierX如何降低Physical AI的开发门槛
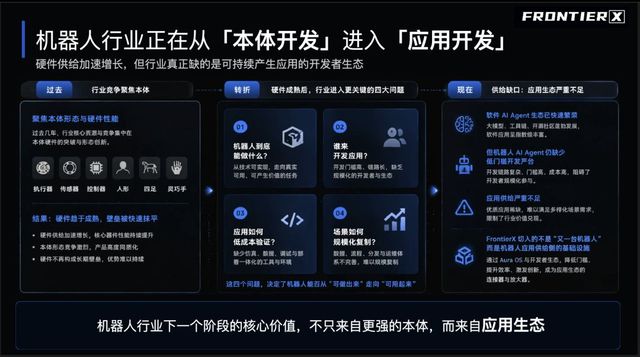
过去几年,AI更多存在于屏幕和云端:它可以理解文本、生成内容,却很少真正进入现实世界。
随着大模型、多模态感知和端侧计算的发展,AI开始具备感知环境、理解空间并执行动作的能力。AI不再只是一个能够回答问题的智能系统,而逐渐成为能够进入真实世界、与人和环境持续互动的智能体。这也是Physical AI正在探索的方向。
但AI进入物理世界,并不只是把大模型接入一台机器人。开发者还需要连接摄像头、麦克风和移动底盘等不同设备,在感知、决策和动作之间建立完整链路,再经过仿真、真机适配和反复调试,才能让一个想法真正运行起来。
FrontierX希望通过AuraOS解决的,正是想法与真实机器人应用之间的这段距离。它试图把感知、移动、交互和不同硬件封装成可以调用的系统能力,让开发者不必从制造一台机器人开始,也能够进入Physical AI的创造过程。
2026年初,FrontierX在CES展示了两款球形机器人:Vex和Aura。在公司的产品与平台路径中,两者承担着不同的验证任务:Vex围绕宠物记录这一具体需求,探索机器人如何进入家庭日常;Aura则保留较完整的视觉、语音、移动和端侧计算能力,作为AuraOS现阶段的主要参考本体,支持不同应用的开发与验证。
从具体本体到操作系统,再到开发者生态,这条路径也与两位创始人的经历有关。
创始人兼CEO姜易卓曾在阿里从事战略规划,工作涉及菜鸟出海战略和前沿研究。长期关注技术趋势与产业变化的经历,让她更习惯从未来可能发生什么,反推今天需要建立什么。在FrontierX,她关注的不只是如何为一台机器人定义更多功能,也包括当AI开始进入物理世界,需要怎样的基础载体和开发生态。
联合创始人陈冠中则长期关注机器人软件系统的开发问题。他此前在华为负责机器人应用框架,后在地平线参与基于Agent的RDK机器人智能平台建设。加入FrontierX后,他负责AuraOS,希望通过统一的系统接口,将感知、移动和交互能力从具体硬件中抽象出来,让开发者能够更低成本地调用和组合。
▍Aura:一台可以被开发者重新定义的机器人
作为AuraOS现阶段的主要参考本体,Aura没有被预先限定在某一个应用中。FrontierX为它保留了较完整的感知、移动、语音和端侧计算能力。它要解决的不是如何预装尽可能多的功能,而是如何提供一组能够被开发者调用、组合和重新定义的基础能力,让不同应用在同一套软硬件环境中被开发和验证。
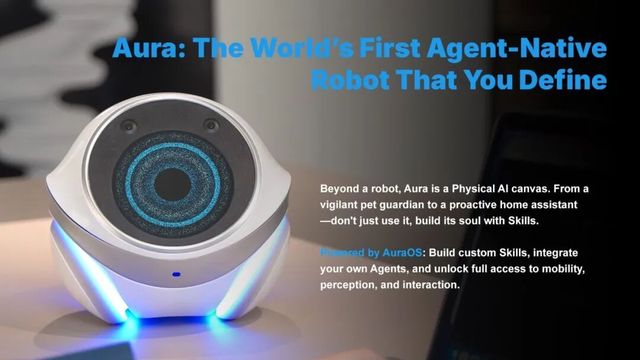
硬件层面,Aura集成了摄像头、麦克风、移动底盘和端侧计算能力,并通过灯光、语音、屏幕和机身动作作出反馈。AuraOS将这些组件封装为可以调用和组合的输入与输出接口,使它们不必直接对应某一项固定功能。
开发者可以根据具体场景,重新设计设备感知什么、如何行动,以及通过什么方式回应用户。当这些能力向开发者开放后,设备能够在多大程度上自主行动,也成为系统需要处理的下一个问题。
陈冠中认为,设备自主行动可能带来安全和信任问题。因此,Aura没有把主动互动设为默认状态。设备可以保持被动响应,也可以根据具体场景执行更主动的任务,但其自主程度和触发条件需要由用户决定,并由开发者在授权范围内配置。设备的行动也需要尽可能保持可感知、可预测。
当摄像头、麦克风和环境感知成为可以调用的系统能力,数据边界也从单一产品的隐私设置,变成开发平台需要处理的基础问题。Aura可能接触家庭对话、室内图像和环境信息,FrontierX因此将端侧AI作为AuraOS的一部分,希望把部分感知和计算留在本地,减少原始数据外传的需求。用户需要能够决定哪些数据可以被获取、存储和调用,开发者则只能在相应的权限范围内配置设备行为。
这也是Aura作为参考本体需要验证的关键问题。开放感知、移动和交互能力,不只是让不同功能能够运行,还需要让开发者在具体场景中定义设备的自主程度、权限边界和互动方式。家庭只是其中一个更敏感的验证环境:用户是否愿意让移动设备进入日常,以及设备能否在有用和打扰之间保持合适的尺度,将进一步影响这些平台能力如何被设计和开放。
但对于 Physical AI 而言,真正走向更多场景,仅靠单一产品探索还不够。机器人需要成为一个开放的载体,让更多开发者能够基于已有能力创造新的应用。
▍从机器人产品到开发平台:让更多创造者共同定义下一代Physical AI
让更多开发者参与机器人应用的创造,并不只是开放几组接口,平台还需要先消化本体、芯片和工具链之间的适配工作,把软硬件开发的复杂性尽可能留在系统内部。
然而,这并非易事,机器人的结构设计、打样、开模和试产通常以月为单位推进,模型能力和交互逻辑却可能按周调整。一次感知能力或算力需求的变化,都可能牵动已经完成的板卡、结构和系统接口;许多问题还要等到真机运行后才会暴露,再次进入适配和修改。如果每一个新应用都要重复处理这些问题,开发者仍然很难直接从场景和任务设计开始。
即使硬件能够运行,软件工具也未必容易使用。
陈冠中在负责 RDK 开发者生态时发现,机器人开发工具已经相当丰富,但彼此分散,也缺少清晰的使用路径。许多工具“前面 99 公里都做得很好”,开发者走到最后 1 公里时,仍会被易用性卡住,甚至需要专业工程师提供现场支持。
FrontierX 的做法,是把已经完成基础适配的 Aura 本体与 Aura OS 放进同一套开发环境。硬件层面,Aura 先行版采用地平线 X5,集成双目视觉、麦克风、扬声器、屏幕、双轮移动底盘和本地算力,为室内移动、环境感知和语音交互提供基础载体。
软件层面,Aura OS 管理摄像头、底盘和交互设备,并将视觉、语音、移动和反馈能力拆成可调用接口。系统还提供 Skill、Agent、任务编排、仿真测试和真机部署工具。开发者可以先在仿真环境中配置能力和场景,验证基本逻辑后,再将方案部署到 Aura 上测试。
这套工具面向的也不只是机器人工程师。能够定义产品需求和任务流程、但缺少完整软硬件开发能力的用户,也可以通过 Web Coding 组织任务,调用平台上的 Skill、Agent 和工具链。FrontierX 将 Aura OS 定义为“面向开发服务的集成商”。现阶段,Aura 是这套系统的主要硬件载体;后续,这套系统希望适配更多机器人和硬件平台,帮助开发者组合不同芯片、工具链和已有能力。
2026年7月,FrontierX公布Aura Pioneers开放硬件先行者大会的6支入围团队。项目围绕场景应用和交互游戏两类方向展开,团队获得Aura实机后,进入约一个月的带机开发阶段。这次开发初步显示,团队可以依托已经完成适配的本体、传感器和系统接口,直接进入场景、交互和模型开发,并在赛事周期内完成可运行原型。至少在从想法到早期MVP的阶段,AuraOS减少了开发者从底层搭建硬件环境开始的工作。
FrontierX 目前免费开放 Aura OS、Vibe Coding 和仿真环境。免费软件工具承担开发入口,Aura 硬件则是现阶段最直接的收费环节。在此基础上,FrontierX 希望进一步形成开发者社区和应用市场。开发者可以在平台上寻找已有的 Skill、Agent、代码和场景方案,继续二次开发,并将自己的成果用于商业化;平台也可以把展馆、家庭服务等具体需求匹配给相应的开发团队。平台还计划加入数据和模型共享机制。开发者上传的内容被其他项目复用后,可以获得相应回报。
公司计划在 2026 年下半年服务 1000 名开发者。但对 FrontierX 而言,这个数字并不只是生态规模的增长,而是探索一种新的 Physical AI 创造方式:让更多人能够参与定义机器人在真实世界中的应用。
当机器人本体、软件能力和开发工具逐渐开放后,未来创造机器人的人,可能不再只是传统机器人专家,也可能是设计师、产品经理、行业专家,甚至来自不同领域的普通开发者。
他们在真实场景中创造出的每一个 Skill、每一次交互和每一种应用,都可能成为 Physical AI 继续演化的一部分。
悦来网配资提示:文章来自网络,不代表本站观点。